Nejnovější komentáře

Intel Razor Lake by mohl přinést 12jádro "bez" E-Core s bLLC
hakaluk
dnes 22:28
Těším na nový Intel. Ale pokud sen jen vyrovná RYZENu 9850x3D, tak to…
ASUS TUF Gaming 16: Chytře vymyšlený stroj cena/výkon
akulacz
dnes 22:18
No to je základ, vhodný stroj pro daný účel...Já tento týden…

Corsair vytvořil 12V-2x6 kabel, kde lze vypínat jednotlivé žíly kabelu
Milan Šurkala
dnes 21:45
Nikdo neříká, že byly odstraněny úplně. Ale prostě je to vylepšení o…

Bug v ovladači Radeonů může trvale zapisovat na SSD a snižovat jeho životnost
Cistefakta
dnes 21:43
tak uvidíme, jestli to potrvá stejně dlouho na fix, jestli se to…
ASUS TUF Gaming 16: Chytře vymyšlený stroj cena/výkon
Milan Šurkala
dnes 21:42
Tak jasně, u herního NTB to nikdo neřeší, a také proto ty obvykle…
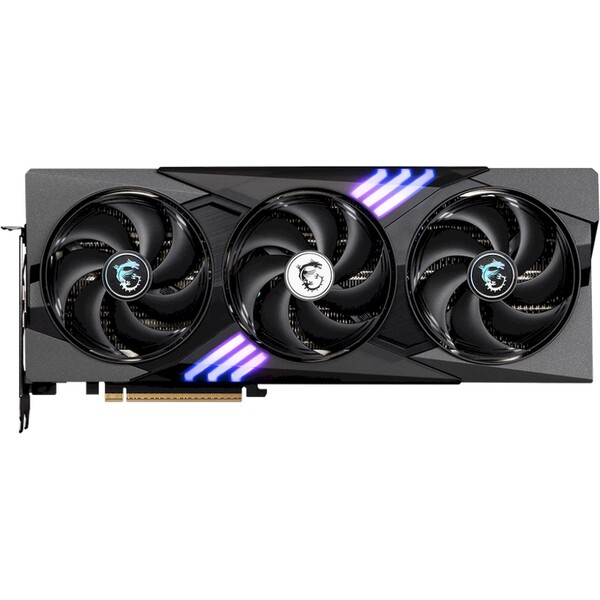
MSI NVIDIA GeForce RTX 5070 Ti GAMING TRIO OC 16GB GDDR7
36 990 Kč
Více informací
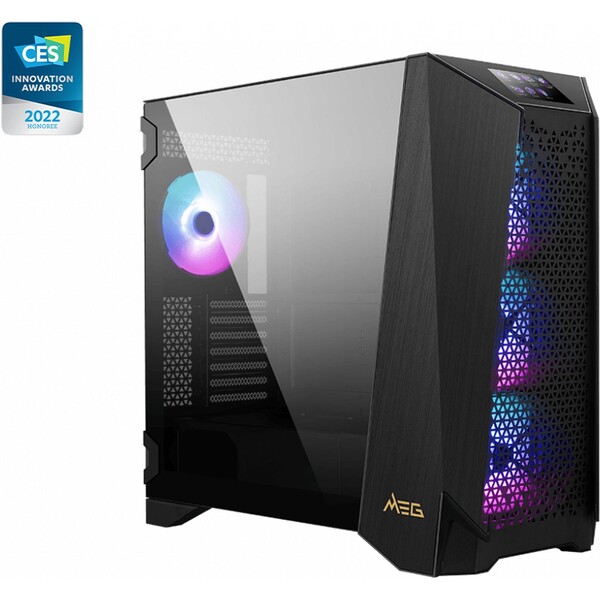
MSI MEG PROSPECT 700R
7 999 Kč
Více informací
ADATA LEGEND 860 M.2 PCIe 4.0 1TB
3 990 Kč
Více informací